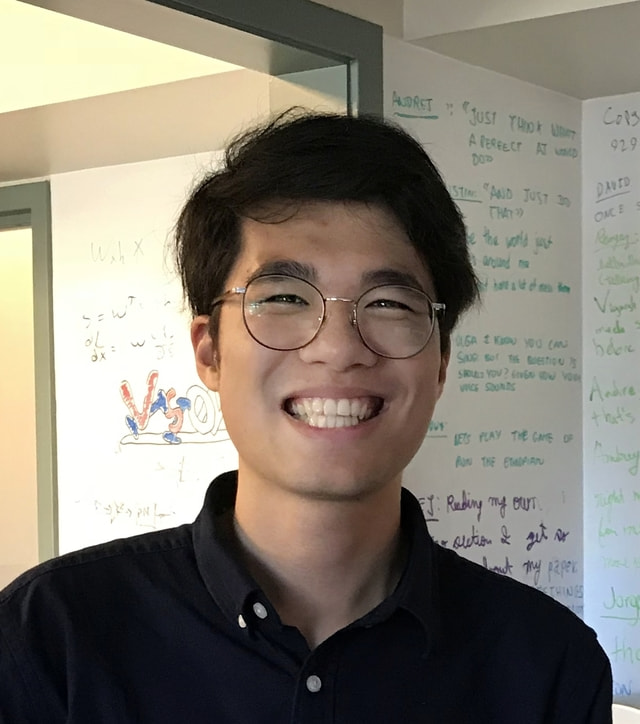
Chen Wang

profile.jpeg


I am a co-founder and CTO at Reward AI.

My research goal is to build robots with human-like dexterity and capability in handling everyday tasks. To that end, I focus on robot learning for dexterous manipulation, imitation learning from human motion, and long-horizon planning and control.

I received my PhD from Stanford CS, where I worked with Fei-Fei Li and Karen Liu. Before that, I received my BS in CS from SJTU working with Cewu Lu. I have also spent time researching at Google DeepMind (2024), NVIDIA Research (2022) and MIT CSAIL (2019).


News

Sep, 2026 Introducing OM-1, our first robot foundation model for any robot at Reward AI
Jun, 2025 Graduated from Stanford CS PhD
Aug, 2024 Obj-Dex, ReKep, TRANSIC accepted to CoRL 2024
May, 2024 DexCap accepted to RSS 2024
Nov, 2023 MimicPlay selected as Best Paper/Student Paper/Systems Paper Awards Finalist at CoRL 2023

Prior Research

  1. DexCap: Scalable and Portable Mocap Data Collection System for Dexterous Manipulation
    DexCap: Scalable and Portable Mocap Data Collection System for Dexterous Manipulation
    Chen Wang, Haochen Shi, Weizhuo Wang, Ruohan Zhang, Li Fei-Fei, and C. Karen Liu
    Robotics: Science and Systems, RSS 2024

  2. ARCap: Collecting High-quality Human Demonstrations for Robot Learning with Augmented Reality Feedback
    ARCap: Collecting High-quality Human Demonstrations for Robot Learning with Augmented Reality Feedback
    Sirui Chen*, Chen Wang*, Kaden Nguyen, Li Fei-Fei, and C. Karen Liu
    International Conference on Robotics and Automation, ICRA 2025

  3. MimicPlay: Long-horizon Imitation Learning by Watching Human Play
    MimicPlay: Long-horizon Imitation Learning by Watching Human Play
    Chen Wang, Jim Fan, Jiankai Sun, Ruohan Zhang, Li Fei-Fei, Danfei Xu, Yuke Zhu*, and Anima Anandkumar*
    Conference on Robot Learning, CoRL 2023
    Oral presentation
    Finalist - Best Paper/Best Student Paper Awards
    Finalist - Best Systems Paper Award

  4. Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation
    Sequential Dexterity: Chaining Dexterous Policies for Long-Horizon Manipulation
    Yuanpei Chen*, Chen Wang*, Li Fei-Fei, and C. Karen Liu
    Conference on Robot Learning, CoRL 2023

  5. Swingbot: Learning physical features from in-hand tactile exploration for dynamic swing-up manipulation
    Swingbot: Learning physical features from in-hand tactile exploration for dynamic swing-up manipulation
    Chen Wang*, Shaoxiong Wang*, Branden Romero, Filipe Veiga, and Edward Adelson
    International Conference on Intelligent Robots and Systems, IROS 2020
    Best Paper Award

  6. Object-Centric Dexterous Manipulation from Human Motion Data
    Object-Centric Dexterous Manipulation from Human Motion Data
    Yuanpei Chen, Chen Wang, Yaodong Yang, and C Karen Liu
    Conference on Robot Learning, CoRL 2024

  7. ReKep: Spatio-Temporal Reasoning of Relational Keypoint Constraints for Robotic Manipulation
    ReKep: Spatio-Temporal Reasoning of Relational Keypoint Constraints for Robotic Manipulation
    Wenlong Huang, Chen Wang*, Yunzhu Li*, Ruohan Zhang, and Li Fei-Fei
    Conference on Robot Learning, CoRL 2024

  8. TRANSIC: Sim-to-Real Policy Transfer by Learning from Online Correction
    TRANSIC: Sim-to-Real Policy Transfer by Learning from Online Correction
    Yunfan Jiang, Chen Wang, Ruohan Zhang, Jiajun Wu, and Li Fei-Fei
    Conference on Robot Learning, CoRL 2024

  9. VoxPoser: Composable 3D Value Maps for Robotic Manipulation with Language Models
    VoxPoser: Composable 3D Value Maps for Robotic Manipulation with Language Models
    Wenlong Huang, Chen Wang, Ruohan Zhang, Yunzhu Li, Jiajun Wu, and Li Fei-Fei
    Conference on Robot Learning, CoRL 2023
    Oral presentation

  10. NOIR: Neural Signal Operated Intelligent Robot for Everyday Activities
    NOIR: Neural Signal Operated Intelligent Robot for Everyday Activities
    Sharon Lee*, Ruohan Zhang*, Minjune Hwang*, Ayano Hiranaka*, Chen Wang, Wensi Ai, Jin Jie Ryan Tan, Shreya Gupta, Yilun Hao, Gabrael Levine, Ruohan Gao, Anthony Norcia, Jiajun Wu*, and Li Fei-Fei*
    Conference on Robot Learning, CoRL 2023

  11. BEHAVIOR-1K: A Benchmark for Embodied AI with 1,000 Everyday Activities and Realistic Simulation
    BEHAVIOR-1K: A Benchmark for Embodied AI with 1,000 Everyday Activities and Realistic Simulation
    Chengshu Li*, Ruohan Zhang*, Josiah Wong*, Cem Gokmen*, Sanjana Srivastava*, Roberto Martin-Martin*, Chen Wang*, Gabrael Levine*, Michael Lingelbach, Jiankai Sun, Mona Anvari, Minjune Hwang, Manasi Sharma, Arman Aydin, Dhruva Bansal, Samuel Hunter, Kyu-Young Kim, Alan Lou, Caleb R. Matthews, Ivan Villa-Renteria, Jerry Huayang Tang, Claire Tang, Fei Xia, Silvio Savarese, Hyowon Gweon, C. Karen Liu, Jiajun Wu, and Li Fei-Fei
    Conference on Robot Learning, CoRL 2022
    Oral presentation

  12. Generalizable Task Planning through Representation Pretraining
    Generalizable Task Planning through Representation Pretraining
    Chen Wang, Danfei Xu, and Li Fei-Fei
    Robotics and Automation Letters, RA-L 2022

  13. Co-GAIL: Learning Diverse Strategies for Human-Robot Collaboration
    Co-GAIL: Learning Diverse Strategies for Human-Robot Collaboration
    Chen Wang, Claudia Pérez-D’Arpino, Danfei Xu, Li Fei-Fei, C. Karen Liu, and Silvio Savarese
    Conference on Robot Learning, CoRL 2021

  14. What matters in learning from offline human demonstrations for robot manipulation
    What matters in learning from offline human demonstrations for robot manipulation
    Ajay Mandlekar, Danfei Xu, Josiah Wong, Soroush Nasiriany, Chen Wang, Rohun Kulkarni, Li Fei-Fei, Silvio Savarese, Yuke Zhu, and Roberto Martı́n-Martı́n
    Conference on Robot Learning, CoRL 2021
    Oral presentation

  15. Generalization through hand-eye coordination: An action space for learning spatially-invariant visuomotor control
    Generalization through hand-eye coordination: An action space for learning spatially-invariant visuomotor control
    Chen Wang*, Rui Wang*, Ajay Mandlekar, Li Fei-Fei, Silvio Savarese, and Danfei Xu
    International Conference on Intelligent Robots and Systems, IROS 2021

  16. 6-PACK: Category-level 6d pose tracker with anchor-based keypoints
    6-PACK: Category-level 6d pose tracker with anchor-based keypoints
    Chen Wang, Roberto Martı́n-Martı́n, Danfei Xu, Jun Lv, Cewu Lu, Li Fei-Fei, Silvio Savarese, and Yuke Zhu
    International Conference on Robotics and Automation, ICRA 2020

  17. Densefusion: 6d object pose estimation by iterative dense fusion
    Densefusion: 6d object pose estimation by iterative dense fusion
    Chen Wang, Danfei Xu, Yuke Zhu, Roberto Martı́n-Martı́n, Cewu Lu, Li Fei-Fei, and Silvio Savarese
    Computer Vision and Pattern Recognition, CVPR 2019

  18. Transferable force-torque dynamics model for peg-in-hole task
    Transferable force-torque dynamics model for peg-in-hole task
    Junfeng Ding*, Chen Wang*, and Cewu Lu
    International Conference on Intelligent Robots and Systems, IROS 2019

  19. TendencyRL: Multi-stage discriminative hints for efficient goal-oriented reverse curriculum learning
    TendencyRL: Multi-stage discriminative hints for efficient goal-oriented reverse curriculum learning
    Chen Wang*, Junfeng Ding*, Xiangyu Chen, Zelin Ye, Jialu Wang, Ziruo Cai, Shixiang Gu, and Cewu Lu
    Deep Reinforcement Learning Symposium, NIPS Symposium 2017